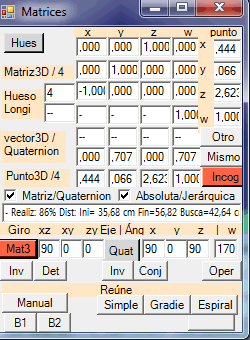
Esta página está en construcción: perdonen los errores, repeticiones y temas inacabados. This page is being developed: I am sorry for errors, duplications and unfinished subjects. Reunir imágenes. Estrategias IV. Simulación de Aproximación manual. Dos Ruedas. (incluido en Danzante) 1. con Dos Matrices Búsqueda Hemos visto ya cómo Reunir imágenes. Estrategias y Estrategias II. Campos y Estrategias III. Aproximación manual nuestros intentos para reunir dos pseudoesqueletos los resumimos con una matriz búsqueda. Ahora con dos. 1. Obtenemos un skeleton Kinect marcando ANGULOS HUESOS en ventana principal de D11. Se ve que es válido porque interpola lentamente entre las posiciones inicial y final, y vuelve de ese esqueleto, transformado por la matriz y cuaternión procedentes de uno de los huesos (Ventana Marices: HUES), operadores que aparecen al lado y abajo. Si no son válidos marcar repetidamente OTO, hasta que sea captado e interpole. 2. Selecciónelo como INCOGnita, en la simulación, Es simulación, porque no porcede esa incógnita de otra cámara, sino de la misma. Esa incógnita se pretende desconocida, y se va a intentyar aproximar mediante otros operadores (si se hacen con el mieno, obtenemos la sinterpolacion ya vista. Este botón nos selecciona además dos ruedas, es decir, dos matrices de busqueda, los giros simples en los planos xz e xy. Si no nos satisfacen aplicamos 3. 3. Seleccionamos ahora sucesivamente otros dos operadores (en B1 y B2) por ejemplo la matriz ya escrita abajo, con 90º en el plano XZ. y la matriz, con 90º en el plano XY, . U otras dos diferentes. Elegimos pues unos operadores que no coinciden en principio con los que obtuvieron la incógnita. Hay que probar con ese y otros operadores hasta que nos acerquemos tanto como queramos, lo cual no siempre es posible porque no 'conocemos' los operadores correctos, los operadores incógnitas. 4. Marcamos BlokNum en teclado para seleccionar Aproximación en lugar de una mera interpolación (marcamos BlokNum) con estos nuevos parámetros, sin referencia a la incógnita. 5. En Ventana principal (hacer activa haciendo click en cabecera) vamos cambiando la interpolación de los nuevos operadores, mediante las flechas EN EL TECLADO NUMERICO (Activado) y comprobamos en la Ventana de Matrices si la distancia Busca se hace menor, o sea, nos estamos acercando. Es crítica la conjunción o aplicación de ambos operadpres de busqueda. Por el mpomento aplicamos 1. El producto de cuaterniones. 2. La plaicacion sucesiva rotando con el sehundo el resultado de l primero Veamos el proceso con algún detalle. Primero acercamientos infructuosos y por último aceptable:En la búsqueda del óptimo es fundamental la lección de una distancia apropiada. Apropiada al efecto o resultado que buscamos. Esa es una materia muy importante que precisa página aparte.
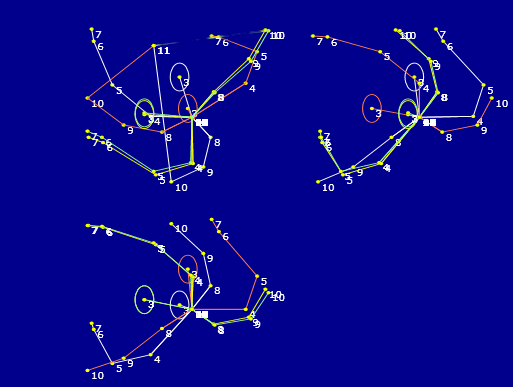
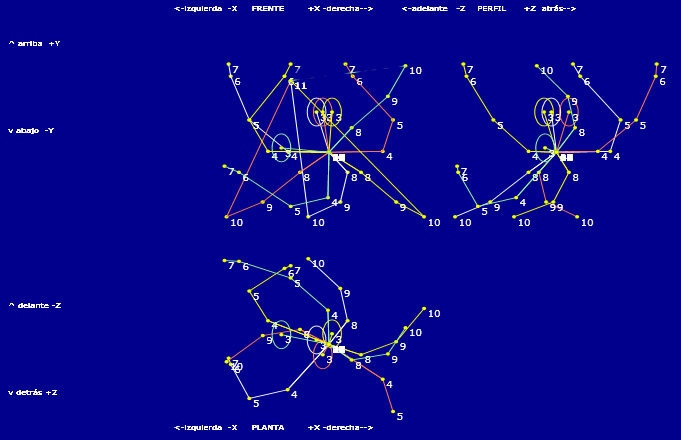
Acercamiento manual de l esqueleto inicial (blanco) al incógnita (verde) ‒que fue generado mediante dos matrices sucesivas de 90º en los planos XZ y YZ‒ mediante interpolaciones sucesivas usando la matriz única de 90º en el plano XZ (cuyo efecto total ‒interpolación con factor 1‒ se representa en rojo). Moviendo (amarillo) manualmente el esqueleto inicial en interpolaciones de esa matriz (porcentaje de la total de 86%), llegamos a una distancia inmejorable con la incógnita de 42.64 cm. Esa situación es la representada en las figuras. Se comprende que no podemos acercarnos más porque no aplicamos un giro en el eje XY que la incógnita sí recibió. Si ahora empleamos únicamente la segunda matriz (90º en el plano XY, llegamos asimismo a un resultado similar en porcentaje de matriz y en distancia a incógnita: Si ahora usamos una matriz que combina matrices parciales similares a las que sabemos que se usaron en la incógnita (se trata de una simulación) llegamos bastante cerca, según de comprueba en las cifras, y
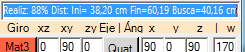
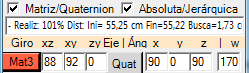
como se ve en las tres vistas: amarillo cercano a verde.
Vuelta al Principio Última actualización: viernes, 18 de septiembre de 2015 Visitantes:![]()